Feilsøking
Denne siden beskriver vanlige problemer med en RapiD Vision-installasjon og hvordan du løser dem. Gå gjennom kontrollene for et problem i rekkefølge: de vanligste årsakene står først.
Vision-boksen min lager ingen deteksjoner
Produktene passerer under kameraet, men ingen deteksjoner vises i Live View, eller produktene blir oppdaget, men aldri sortert.
Se hva trackeren gjør
Slå på Tracker ID, Tracker og Encoderpulse i kortet Stil under Options ▸ Advanced. Live View viser da hvert sporet produkt, banen det følger og enkoderverdien, slik at de fleste problemene nedenfor er lette å se.
Kontroller transportbåndets retning
Åpne Options ▸ Advanced og kontroller Conveyor direction under Transportbåndalternativer (Up, Right, Down eller Left).
Retningen må samsvare med retningen produktene beveger seg gjennom kamerabildet slik det vises i Live View, ikke retningen på transportbåndet sett fra operatørens plass. Et produkt blir først behandlet når det forlater Release Field på siden det beveger seg mot. Hvis retningen er feil, forlater produktene bildet uten noen gang å forlate Release Field «riktig». De blir da aldri frigitt, behandlet eller sortert.
Kontroller retningen på nytt etter at et kamera er montert annerledes, rotert eller byttet.
Kontroller Pulse per mm ved bruk av Classic-trackeren
Dette gjelder når Tracker Type for detektoren i den aktive Vision Configuration er Classic og en enkoder er tilkoblet.
Classic-trackeren bruker enkoderen til å forutsi hvor langt hvert produkt har flyttet seg mellom to kamerabilder: antall enkoderpulser regnes om til millimeter med Pulse per mm, og deretter til piksler med kamerakalibreringen. Hvis Pulse per mm er feil, stemmer den forutsagte posisjonen ikke lenger med hvor produktet faktisk er. Trackeren klarer da ikke å koble deteksjonene av samme produkt sammen på tvers av bilder, og produkter går tapt eller telles mer enn én gang.
Kontroller følgende:
- Åpne Robot-banen i Lane Manager og kontroller Pulse per mm. Verdien må samsvare med antall enkoderpulser per millimeter båndbevegelse. Hvis ingen Robot-bane med IP-adresse er satt opp, brukes verdien
1. - Kontroller Modulo Min og Modulo Max på samme bane. De må samsvare med området der enkoderverdien går rundt og starter på nytt.
- Kontroller under Options ▸ Advanced at Encoder Source er satt til kilden enkoderen faktisk er koblet til (Robot, Phidget eller Camera).
- Kjør transportbåndet med Encoderpulse slått på (se tipset ovenfor), og kontroller at enkoderverdien i Live View endrer seg. Hvis den ikke endrer seg, teller ikke enkoderen, eller den er ikke tilkoblet.
- Kontroller at kameraet er kalibrert, se Kamerakalibrering. Kalibreringen brukes til å regne om millimeter til piksler.
Slik kontrollerer du Pulse per mm: slå på Tracker og følg med på trackerbanen i Live View. Banen skal bli liggende på produktet mens det beveger seg gjennom bildet. Hvis den løper foran produktet eller henger etter, er Pulse per mm feil.
Kontroller Translation difference ved bruk av Classic-trackeren
Dette gjelder også når Tracker Type er Classic. Åpne Options ▸ Advanced og kontroller Translation difference under Tracker. Verdien er i piksler.
I hvert nytt kamerabilde flytter Classic-trackeren hvert sporet produkt fremover med avstanden enkoderen melder, til den forventede posisjonen. En ny deteksjon innenfor Translation difference fra den forventede posisjonen, i hvilken som helst retning, behandles som samme produkt, og sporet fortsetter. Hvis flere deteksjoner er innenfor rekkevidde, brukes den nærmeste. En deteksjon lenger unna behandles som et nytt produkt.
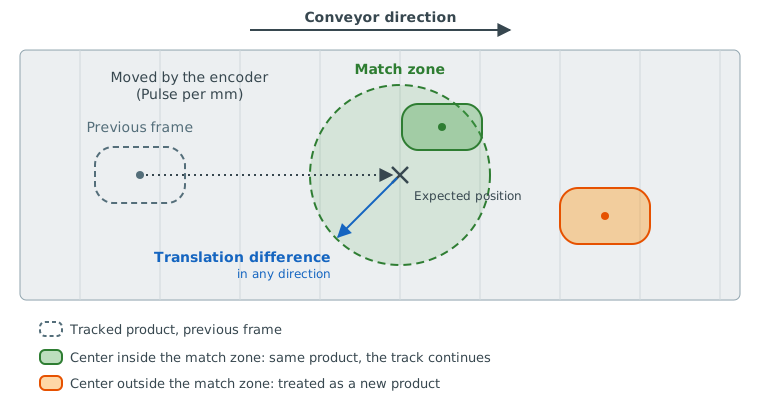
- For lav verdi: samme produkt blir ikke gjenkjent fra ett bilde til det neste. Det får et nytt spor i hvert bilde og går tapt eller telles mer enn én gang. I Live View endrer Tracker ID for et produkt seg hele tiden.
- For høy verdi: to produkter som ligger nær hverandre, blir tatt for å være samme produkt. Ett av dem blir ikke behandlet. I Live View deler to produkter én Tracker ID.
Juster verdien i små steg mens du følger med på Tracker ID i Live View. Uten en fungerende enkoder flytter ikke den forventede posisjonen seg, så Translation difference må dekke hele avstanden et produkt beveger seg mellom to bilder. Løs i så fall enkoderproblemet først (se ovenfor) i stedet for å øke denne verdien.
Kontroller Minimal Area
Åpne Options ▸ Filters og kontroller Minimal Area.
Minimal Area er minste størrelse på en deteksjon i piksler (ikke mm²). Alt som er mindre, forkastes. Dette gjelder alle detektorer, både Classic og AI. Hvis verdien er for høy, blir små produkter ikke oppdaget i det hele tatt. Dette skjer ofte etter at et kamera er byttet eller flyttet, eller når det kjøres mindre produkter enn før.
Senk Minimal Area trinnvis til alle produktene blir oppdaget, men hold verdien over størrelsen på støv, smuler og andre små partikler du ikke vil oppdage.
Kontroller at sorteringsoppskriften samsvarer
Hvis produktene blir oppdaget, men ikke sortert, eller alle sendes til samme destinasjon, kontroller sorteringsoppskriften:
- Er en oppskrift aktiv på denne banen? En oppskrift kan være begrenset til bestemte baner. En bane uten oppskrift bruker bare en oppskrift som er satt til Run on every lane, se Baner.
- Hører oppskriften til den aktive Vision Configuration? Oppskrifter opprettes i en Vision Configuration og bruker etikettene derfra.
- Samsvarer Label i hovedbetingelsen? Etiketten må være en som detektoren faktisk rapporterer. Bruk No Label for at alle produkter skal samsvare.
- Er områdene riktige? Kontroller områdene for vekt, lengde, bredde og areal og enhetene deres (g, mm, mm²), og Min Score (%), se Hovedbetingelser.
- Er det første Sorting Item en oppsamler? Et produkt som ikke samsvarer med noe Sorting Item, sendes til destinasjonen til det første Sorting Item. Hvis alle produktene havner der, samsvarer de trolig ikke med noen av de andre itemene.
- Blir defekter oversett? Kontroller oppskriftsloggadvarslene i Lane Manager på Basic-baner for defektflekker som var for små, eller fikk for lav score, til å samsvare med en defektbetingelse.
Andre ting å kontrollere
- Release Field — kontroller under Options ▸ Filters at Release Field (grønt rektangel) dekker området produktene passerer. Et produkt må gå inn i Release Field og forlate det igjen for å bli behandlet.
- Baner — en deteksjon utenfor alle banepolygoner forkastes. Kontroller banepolygonene under Options ▸ Lanes. Når Lane assignment mode er satt til All 4 bbox corners inside lane, forkastes også et produkt som delvis stikker utenfor banen sin.
- Score Threshold — for AI-detektorer forkaster en for høyt satt Score Threshold (%) i Vision Configuration produkter modellen er usikker på.
- Aktiv Vision Configuration — kontroller at riktig Vision Configuration er aktiv på enheten, med riktig Task Type og Model for produktet.
- Filter range — for Classic-detektorer passer Filter range under Options ▸ Filters kanskje ikke lenger til produktet eller belysningen. Velg Calibrate med et produkt i bildet.
- Kamerabilde — kontroller at kameraets beskyttelsesvindu er rent, at belysningen er på, og at bildet i Live View er skarpt og ikke for mørkt.
- Økomodus og standby — i økomodus er programvaren satt på pause og ingenting blir oppdaget (logoen lyser grønt), se Økomodus. I standby går deteksjonen saktere til neste produkt kommer.
- Innstillingsmodus — mens enheten er i innstillingsmodus, er behandlingen satt på pause og ingenting sendes til roboten. Hvis et banner sier Innstillingsmodus er på, velg Avslutt innstillingsmodus. Se Innstillingsmodus.
- Deaktivert transportør — en transportør som er deaktivert i Maskinstyring, brukes ikke til sortering. Flisen viser banneret Deaktivert.
Hvis ingen av kontrollene ovenfor løser problemet, kontakt RapiD Engineering.