Probleemoplossing
Deze pagina beschrijft veelvoorkomende problemen met een RapiD Vision-installatie en hoe u ze oplost. Loop de controles van een probleem op volgorde door: de meest voorkomende oorzaken staan bovenaan.
Mijn vision box maakt geen detecties
Producten passeren onder de camera, maar er verschijnen geen detecties in Live View, of producten worden wel gedetecteerd maar nooit gesorteerd.
Bekijk wat de tracker doet
Zet Tracker ID, Tracker en Encoderpulse aan in de kaart Stijl op Options ▸ Advanced. Live View toont dan elk gevolgd product, het pad dat het volgt en de encoderwaarde. Daarmee zijn de meeste problemen hieronder snel te zien.
Controleer de transportbandrichting
Open Options ▸ Advanced en controleer Conveyor direction onder Transportbandopties (Up, Right, Down of Left).
De richting moet overeenkomen met de richting waarin producten door het camerabeeld bewegen zoals te zien in Live View, niet met de richting van de transportband gezien vanaf de positie van de operator. Een product wordt pas verwerkt wanneer het het Release Field verlaat aan de kant waar het naartoe beweegt. Als de richting verkeerd staat, verlaten producten het beeld zonder het Release Field ooit "correct" te verlaten. Ze worden dan nooit vrijgegeven, verwerkt of gesorteerd.
Controleer de richting opnieuw nadat een camera anders is gemonteerd, gedraaid of vervangen.
Controleer Pulse per mm bij gebruik van de Classic-tracker
Dit geldt wanneer het Tracker Type van de detector in de actieve Vision Configuration op Classic staat en er een encoder is aangesloten.
De Classic-tracker gebruikt de encoder om te voorspellen hoe ver elk product is verplaatst tussen twee camerabeelden: het aantal encoderpulsen wordt met Pulse per mm omgerekend naar millimeters, en daarna met de camerakalibratie naar pixels. Als Pulse per mm niet klopt, komt de voorspelde positie niet meer overeen met waar het product werkelijk is. De tracker kan de detecties van hetzelfde product dan niet meer aan elkaar koppelen tussen beelden, en producten raken kwijt of worden meer dan eens geteld.
Controleer het volgende:
- Open in Lane Manager de Robot-baan en controleer Pulse per mm. Deze waarde moet overeenkomen met het aantal encoderpulsen per millimeter transportbandverplaatsing. Als er geen Robot-baan met een IP-adres is ingesteld, wordt de waarde
1gebruikt. - Controleer op dezelfde baan Modulo Min en Modulo Max. Deze moeten overeenkomen met het bereik waarbinnen de encoderwaarde rondloopt.
- Controleer op Options ▸ Advanced of Encoder Source is ingesteld op de bron waarop de encoder werkelijk is aangesloten (Robot, Phidget of Camera).
- Laat met Encoderpulse aan (zie de tip hierboven) de transportband draaien en controleer of de encoderwaarde in Live View verandert. Verandert deze niet, dan telt de encoder niet of is hij niet aangesloten.
- Controleer of de camera is gekalibreerd, zie Camerakalibratie. De kalibratie wordt gebruikt om millimeters om te rekenen naar pixels.
Pulse per mm controleren: zet Tracker aan en kijk naar het trackerpad in Live View. Het pad moet op het product blijven terwijl het door het beeld beweegt. Loopt het voor het product uit, of blijft het erachter, dan klopt Pulse per mm niet.
Controleer Translation difference bij gebruik van de Classic-tracker
Dit geldt ook wanneer het Tracker Type op Classic staat. Open Options ▸ Advanced en controleer Translation difference onder Tracker. De waarde is in pixels.
In elk nieuw camerabeeld verplaatst de Classic-tracker elk gevolgd product over de afstand die de encoder doorgeeft, naar de verwachte positie. Een nieuwe detectie binnen Translation difference van die verwachte positie, in welke richting dan ook, wordt gezien als hetzelfde product en het spoor loopt door. Liggen er meerdere detecties binnen bereik, dan wordt de dichtstbijzijnde gebruikt. Een detectie verder weg wordt gezien als een nieuw product.
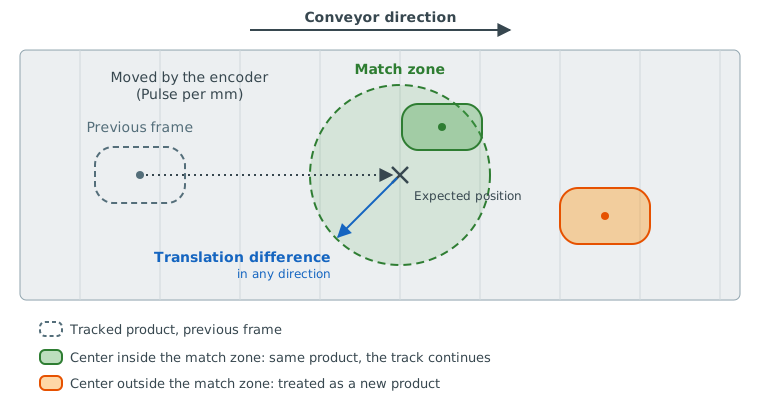
- Te laag ingesteld: hetzelfde product wordt van beeld tot beeld niet herkend. Het krijgt elk beeld een nieuw spoor en raakt kwijt of wordt meer dan eens geteld. In Live View blijft de Tracker ID van een product veranderen.
- Te hoog ingesteld: twee producten dicht bij elkaar worden voor hetzelfde product aangezien. Een van de twee wordt niet verwerkt. In Live View delen twee producten één Tracker ID.
Pas de waarde in kleine stappen aan terwijl u Tracker ID in Live View in de gaten houdt. Zonder werkende encoder verplaatst de verwachte positie niet, dus moet Translation difference de volledige afstand dekken die een product tussen twee beelden aflegt. Los in dat geval eerst het encoderprobleem op (zie hierboven) in plaats van deze waarde te verhogen.
Controleer de Minimal Area
Open Options ▸ Filters en controleer Minimal Area.
Minimal Area is de minimale grootte van een detectie in pixels (niet in mm²). Alles wat kleiner is, wordt genegeerd. Dit geldt voor elke detector, zowel Classic als AI. Staat de waarde te hoog, dan worden kleine producten helemaal niet gedetecteerd. Dit gebeurt vaak nadat een camera is vervangen of verplaatst, of wanneer er kleinere producten worden verwerkt dan voorheen.
Verlaag Minimal Area stap voor stap totdat alle producten worden gedetecteerd, maar houd de waarde boven de grootte van stof, kruimels en andere kleine deeltjes die u niet wilt detecteren.
Controleer of het sorteerrecept overeenkomt
Als producten wel worden gedetecteerd maar niet worden gesorteerd, of allemaal naar dezelfde bestemming gaan, controleer dan het sorteerrecept:
- Is er een recept actief op deze baan? Een recept kan beperkt zijn tot bepaalde banen. Een baan zonder recept gebruikt alleen een recept dat op Run on every lane staat, zie Banen.
- Hoort het recept bij de actieve Vision Configuration? Recepten worden binnen een Vision Configuration aangemaakt en gebruiken de labels daarvan.
- Komt het Label van de hoofdconditie overeen? Het label moet een label zijn dat de detector werkelijk geeft. Gebruik No Label om elk product te laten overeenkomen.
- Kloppen de bereiken? Controleer de bereiken voor gewicht, lengte, breedte en oppervlakte en hun eenheden (g, mm, mm²), en de Min Score (%), zie Hoofdcondities.
- Is het eerste Sorting Item een vangnet? Een product dat met geen enkel Sorting Item overeenkomt, gaat naar de bestemming van het eerste Sorting Item. Komen alle producten daar terecht, dan komen ze waarschijnlijk met geen van de andere items overeen.
- Worden defecten gemist? Controleer op Basic-banen de receptlogwaarschuwingen in Lane Manager op defectspots die te klein waren, of te laag scoorden, om met een defectvoorwaarde overeen te komen.
Overige controles
- Release Field — controleer op Options ▸ Filters of het Release Field (groene rechthoek) het gebied dekt waar de producten doorheen gaan. Een product moet het Release Field binnengaan en weer verlaten om verwerkt te worden.
- Banen — een detectie buiten alle baanpolygonen wordt afgewezen. Controleer de baanpolygonen op Options ▸ Lanes. Staat Lane assignment mode op All 4 bbox corners inside lane, dan wordt ook een product afgewezen dat gedeeltelijk buiten zijn baan uitsteekt.
- Score Threshold — bij AI-detectoren wijst een te hoog ingestelde Score Threshold (%) in de Vision Configuration producten af waarover het model niet zeker is.
- Actieve Vision Configuration — controleer of de juiste Vision Configuration actief is op het apparaat, met het juiste Task Type en Model voor het product.
- Filter range — bij Classic-detectoren past de Filter range op Options ▸ Filters mogelijk niet meer bij het product of de verlichting. Selecteer Calibrate met een product in beeld.
- Camerabeeld — controleer of de beschermplaat van de camera schoon is, de verlichting aan staat en het beeld in Live View scherp en niet te donker is.
- Ecostand en stand-by — in de ecostand is de software gepauzeerd en wordt er niets gedetecteerd (het logo licht groen op), zie Ecostand. In stand-by wordt de detectie vertraagd totdat het volgende product aankomt.
- Instelmodus — zolang het apparaat in de instelmodus staat, is de verwerking gepauzeerd en wordt er niets naar de robot gestuurd. Meldt een balk Instelmodus staat aan, selecteer dan Instelmodus verlaten. Zie Instelmodus.
- Uitgeschakelde transportband — een transportband die in Machinebeheer is uitgeschakeld, wordt niet gebruikt voor het sorteren. De tegel toont de balk Uitgeschakeld.
Lost geen van de bovenstaande controles het probleem op, neem dan contact op met RapiD Engineering.